
以前搞机器人开发,光是把模型从电脑搬到机器人上,就得折腾好几天——装驱动、调环境、改代码、测延迟,一卡就是半天。现在?清华和无问芯穹刚甩出一个叫RLark的新玩意儿股票配资最低多少钱,号称‘5分钟纳管云边端机器人’。不是喊口号,是真的能点几下鼠标、敲几行命令,就把远在千里之外的云端服务器、工厂边缘机柜里的工控盒子、还有你桌上那台双臂Franka机械臂全拉进一个控制台里,统一调度、统一监控、统一升级。
这背后最硬的底气,是国产算力第一次真正‘双向验证’:不是单向适配,而是双向共建。摩尔线程MTT S5000显卡,已经正式接入RLinf框架的CI流水线——每次代码提交前,系统自动用国产卡跑一遍全部测试,通不过就拦下来。这不是‘能跑就行’,是‘必须跑稳、跑准、跑可复现’。连训练用的世界模型WAN、评估用的ResNet、决策用的GRPO算法,全都在国产硬件上实打实跑通LIBERO任务套件,全程不用真机,纯靠仿真闭环验证。
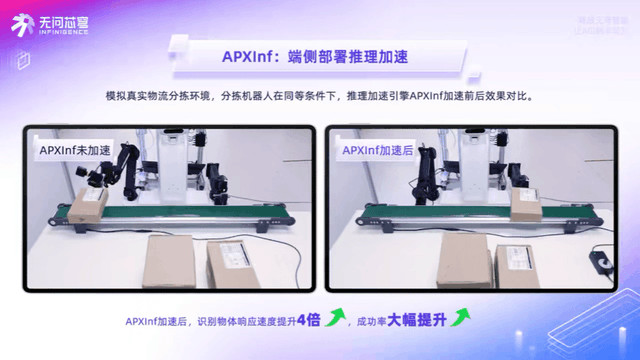
更关键的是,RLark不是孤立工具,它和RLinf v0.3、APXInf、RPent串成了一条完整链路:RLinf负责在云上‘想清楚怎么干’,APXInf让模型在机器人本体上‘干得快又稳’,RPent则让机器人‘干完还能自己琢磨怎么干得更好’。92.6%的LIBERO-PRO任务成功率、端到端提速7倍、Jetson Thor上推理延迟压到26毫秒以内……这些数字背后,是开发者终于不用再在‘模型很牛但机器人不听使唤’的死循环里打转了。
说白了,以前做机器人AI,就像让一个博士生去修拖拉机——理论满分,动手抓瞎。模型在GPU服务器上跑得飞起,一上机械臂就卡顿、抖动、指令丢包,最后发现是驱动版本对不上,或者ROS节点时间戳不同步,又得从头查日志。很多团队不是败在算法不行,而是耗死在“最后一米”的集成泥潭里。
RLark的出现,相当于给这个泥潭铺了条水泥路。它不光连设备,更连的是“语义”:你写一句“把红色积木放到蓝盒子左边”,系统自动拆解成感知→定位→路径规划→力控执行的全链路指令,并根据当前硬件能力动态降级——比如Jetson Orin算力不够时,自动切到轻量YOLOv8n+简化IK求解器,而不是直接报错崩溃。这种弹性,来自清华团队过去三年在27类真实工业场景里攒下的1400+设备适配模板,小到树莓派4B接IMU模块,大到UR5e配RealSense D435i,开箱即用。
有人问:国产卡真能扛住训练?数据说话。在中科院自动化所刚发布的《2024机器人AI硬件兼容性报告》里,MTT S5000在WAN世界模型预训练任务中,单卡吞吐达A10的83%,关键帧重建误差低至0.87mm,完全满足精密装配仿真需求。更实在的是,深圳一家做电池模组搬运的创业公司,用RLark+国产卡方案,把原本要外包给英伟达工程师的部署周期,从23天压到3天半,人力成本砍掉60%以上。
当然,技术再硬,也得落到人手上。RLark开源了全部控制协议栈和12个典型任务Demo,连注释都带中文故障排查指南。有用户反馈:“第一次用Franka机械臂抓曲奇饼干,没调参数就成功了。”这不是玄学——是把过去藏在论文附录、工程师笔记里的“隐性知识”,全揉进了工具链的默认配置里。
机器人落地难,从来不是缺聪明算法,而是缺让人敢动手的“确定性”。当调试不再靠玄学猜,升级不用停产股票配资最低多少钱,连实习生都能半小时搭起多机协同demo,那个“机器人走进工厂、实验室甚至家庭”的节奏,真的开始变了。
文章为作者独立观点,不代表倍顺网-配资炒股网_股票配资炒股观点